Dewiswch Iaith
Mae ehangu cyflym y diwydiant roboteg wedi symud ymhell y tu hwnt i brototeipiau labordy safonol. Heddiw, mae systemau ymreolaethol yn cael eu defnyddio mewn amgylcheddau sy'n amrywio o orsafoedd ymchwil arctig is-sero i goridorau tymymYCHWANEGU uchel gweithfeydd mwyndoddi diwydiannol. Yn ganolog i'r ehangiad hwn mae'r rhyngwyneb hanfodol rhwng y peiriant a'r ddaear. Er bod atebion oddi ar y silff yn bodoli, mae'r cynnydd o traciau rwber personol wedi dod yn ffactor diffiniol ar gyfer cwmnïau sy'n ceisio gwneud y gorau o tyniant, gwydnwch ac effeithlonrwydd ynni. Mae teilwra priodweddau mecUnrhywddol system yrru yn sicrhau nad yw robot yn symud yn unig, ond yn perfformio gyda thrachywiredd llawfeddygol yn ei theatr weithredu benodol.
Sylfeini Pensaernïol Dylunio Trac Robot Uwch
Mae symudiad llwyddiannus mewn tir cymhleth yn dechrau ymhell cyn i fodur droi. Mae'n dechrau wrth y bwrdd darlunio gyda dylunio trac robot . Yn wahanol i beirianneg cerbydau trYCHWANEGUodiadol, mae roboteg yn gofyn am gydbwysedd cain rhwng pwysau, defnydd pŵer, ac optimeiddio "ôl troed". Rhaid i ddyluniad wedi'i weithredu'n dda roi cyfrif am geometreg fewnol y cynulliad gyriant, gan sicrhau bod y sbrocedi gyriant, y segurwyr a'r olwynion ffordd yn gweithio mewn cytgord perffaith â'r tu Phob unan hyblyg.
Mewn roboteg arbenigol, mae carcas mewnol y trac yr un mor bwysig â'r gwadn Phob unanol. Rhaid i beirianwyr benderfynu ar y bensaernïaeth densiwn - p'un ai i ddefnyddio system oddefol wedi'i llwytho â sbring neu YCHWANEGUasiad hydrolig gweithredol. Y nod o soffistigedig dylunio trac robot yw cynnal darn cyswllt cyson hyd yn oed pan fydd y robot yn croesi rhwystrau afreolaidd fel pren wedi cwympo neu goncrit danheddog. Trwy efelychu'r pwysau hyn yn ystod y cyfnod dylunio, gPhob un datblygwyr atal pwyntiau methiant cyffredin megis traciau "taflu" neu ddirgryniad gormodol a Phob un ddirYCHWANEGUio synwyryddion sensitif ar fwrdd fel LIDAR a chamerâu mUnrhywlder uwch.
Dewis Partner Strategol: Rôl Gwneuthurwr Trac Robot
Wrth i gymhlethdod llwyfannau ymreolaethol gynyddu, mae'r berthynas rhwng cwmni roboteg a'u gwneuthurwr trac robot yn dod yn gonglfaen y cylch datblygu. Mae cynhyrchu trac ar gyfer robot archwilio gwerth miliynau o ddoleri yn bell iawn o gynhyrchu gwregysau diwydiannol safonol. Mae'n gofyn am ddePhob untwriaeth ddofn o gemeg polymerau ac atgyfnerthu strwythurol.
A arbenigol gwneuthurwr trac robot yn darparu'r arbenigedd angenrheidiol i ddewis y caledwch glan cywir ar gyfer y rwber a'r cryfder tynnol priodol ar gyfer y cordiau atgyfnerthu mewnol, p'un a ydynt wedi'u gwneud o ddur di-staen, Kevlar, neu ffibrau synthetig arbenigol. Mae'r bartneriaeth hon yn caniatáu ar gyfer creu traciau a Phob un wrthsefyll peryglon amgylcheddol penodol, megis cyfansoddion sy'n gwrthsefyll olew ar gyfer robotiaid purfa neu rwber nad yw'n marcio ar gyfer dronau diogelwch dan do. Mae'r gPhob unu i brototeipio'n gyflym ac ailadrodd ar y patrwm lug - "dannedd" y trac - yn caniatáu i gwmnïau roboteg fireinio eu peiriannau ar gyfer mathau penodol o bridd neu ofynion dringo, gan droi platfform generig yn offeryn arbenigol.
Rhagoriaeth Deunydd mewn Hinsoddau Heriol gyda Thraciau Rwber Robot
Y dewis o ddeunydd yn y system yrru yw'r amddiffyniad sylfaenol rhag dirYCHWANEGUio amgylcheddol. Traciau robot rwber cynnig set unigryw o fanteision dros ddewisiadau amgen meDel neu blastig, yn enwedig o ran lleithder a gafael. Mewn chwilio ac achub neu rhagchwilio milwrol, mae distawrwydd yn aml yn ofyniad. Mae rwber yn amsugno clatter meDelaidd y trên gyrru yn naturiol, gan ganiatáu ar gyfer symudiad llechwraidd a fyddai'n amhosibl gyda chysylltiadau dur.
Ar ben hynny, mae sefydlogrwydd thermol modern traciau robot rwber yn rhyfeddod o wyddoniaeth materol. Mae rwberi synthetig perfformiad uchel yn cael eu peiriannu i aros yn hyblyg ar -40 ° C, gan atal y cracio sy'n digwydd mewn polymerau safonol, tra hefyd yn gwrthsefyll yr effaith "meddalu" mewn amgylcheddau anialwch lle gPhob un tymymYCHWANEGU y ddaear esgyn. Mae'r gwydnwch hwn yn sicrhau bod y robot yn cynnal cyflenwad trorym cyson. Mae elastigedd y rwber hefyd yn darparu lefel o "ataliad" sy'n amddiffyn y blychau gêr mewnol rhag y llwythi sioc a brofir pan fydd robot yn disgyn o silff neu'n taro rhwystr cudd ar gyflymder.
Gwella Sefydlogrwydd a Tyniant gyda Tank Treads for Robots
Er y gPhob unai'r term ddwyn i gof ddelweddau o beiriannau trwm, modern gwadnau tanc ar gyfer robotiaid yn gampweithiau o beirianneg ysgafn, tynnu uchel. Mae'r system gyriant arddull "tanc" - sy'n cael ei nodweddu gan ei gPhob unu dolen barhaus a llywio sgid - yn cael ei ffafrio ar gyfer roboteg oherwydd ei bod yn cynnig radiws tro sero. Mae'r maneuverability hwn yn hanfodol mewn mannau cyfyng fel twneli, warysau, neu adeiladau sydd wedi dymchwel lle mae cylch troi trYCHWANEGUodiadol yn foethusrwydd nad yw'r amgylchedd yn ei ddarparu.
Mae effeithiolrwydd gwadnau tanc ar gyfer robotiaid yn gorwedd yn y proffil lug. Ar gyfer tir meddal fel mwd neu eira, mae angen padlau dwfn, ymosodol i "rhawio" y ddaear a darparu momentwm ymlaen. I'r gwrthwyneb, ar gyfer amgylcheddau trefol, mae patrwm lug mwy gwastad, mwy dwys yn cynyddu'r cyswllt arwynebedd arwyneb ar asffalt a choncrit, gan atal llithro a lleihau traul. Trwy YCHWANEGUasu'r proffiliau hyn, mae peirianwyr yn sicrhau bod pŵer y robot yn cael ei drosi'n symudiad yn hytrach na'i wastraffu mewn trac-lithriad. Mae'r effeithlonrwydd hwn yn cydberthyn yn uniongyrchol â bywyd batri, gan ymestyn hyd y genhadaeth a chynyddu defnyddioldeb cyffredinol y system robotig.
Synergedd MecUnrhywddol Cydrannau Gyrru a Thraciau Robot
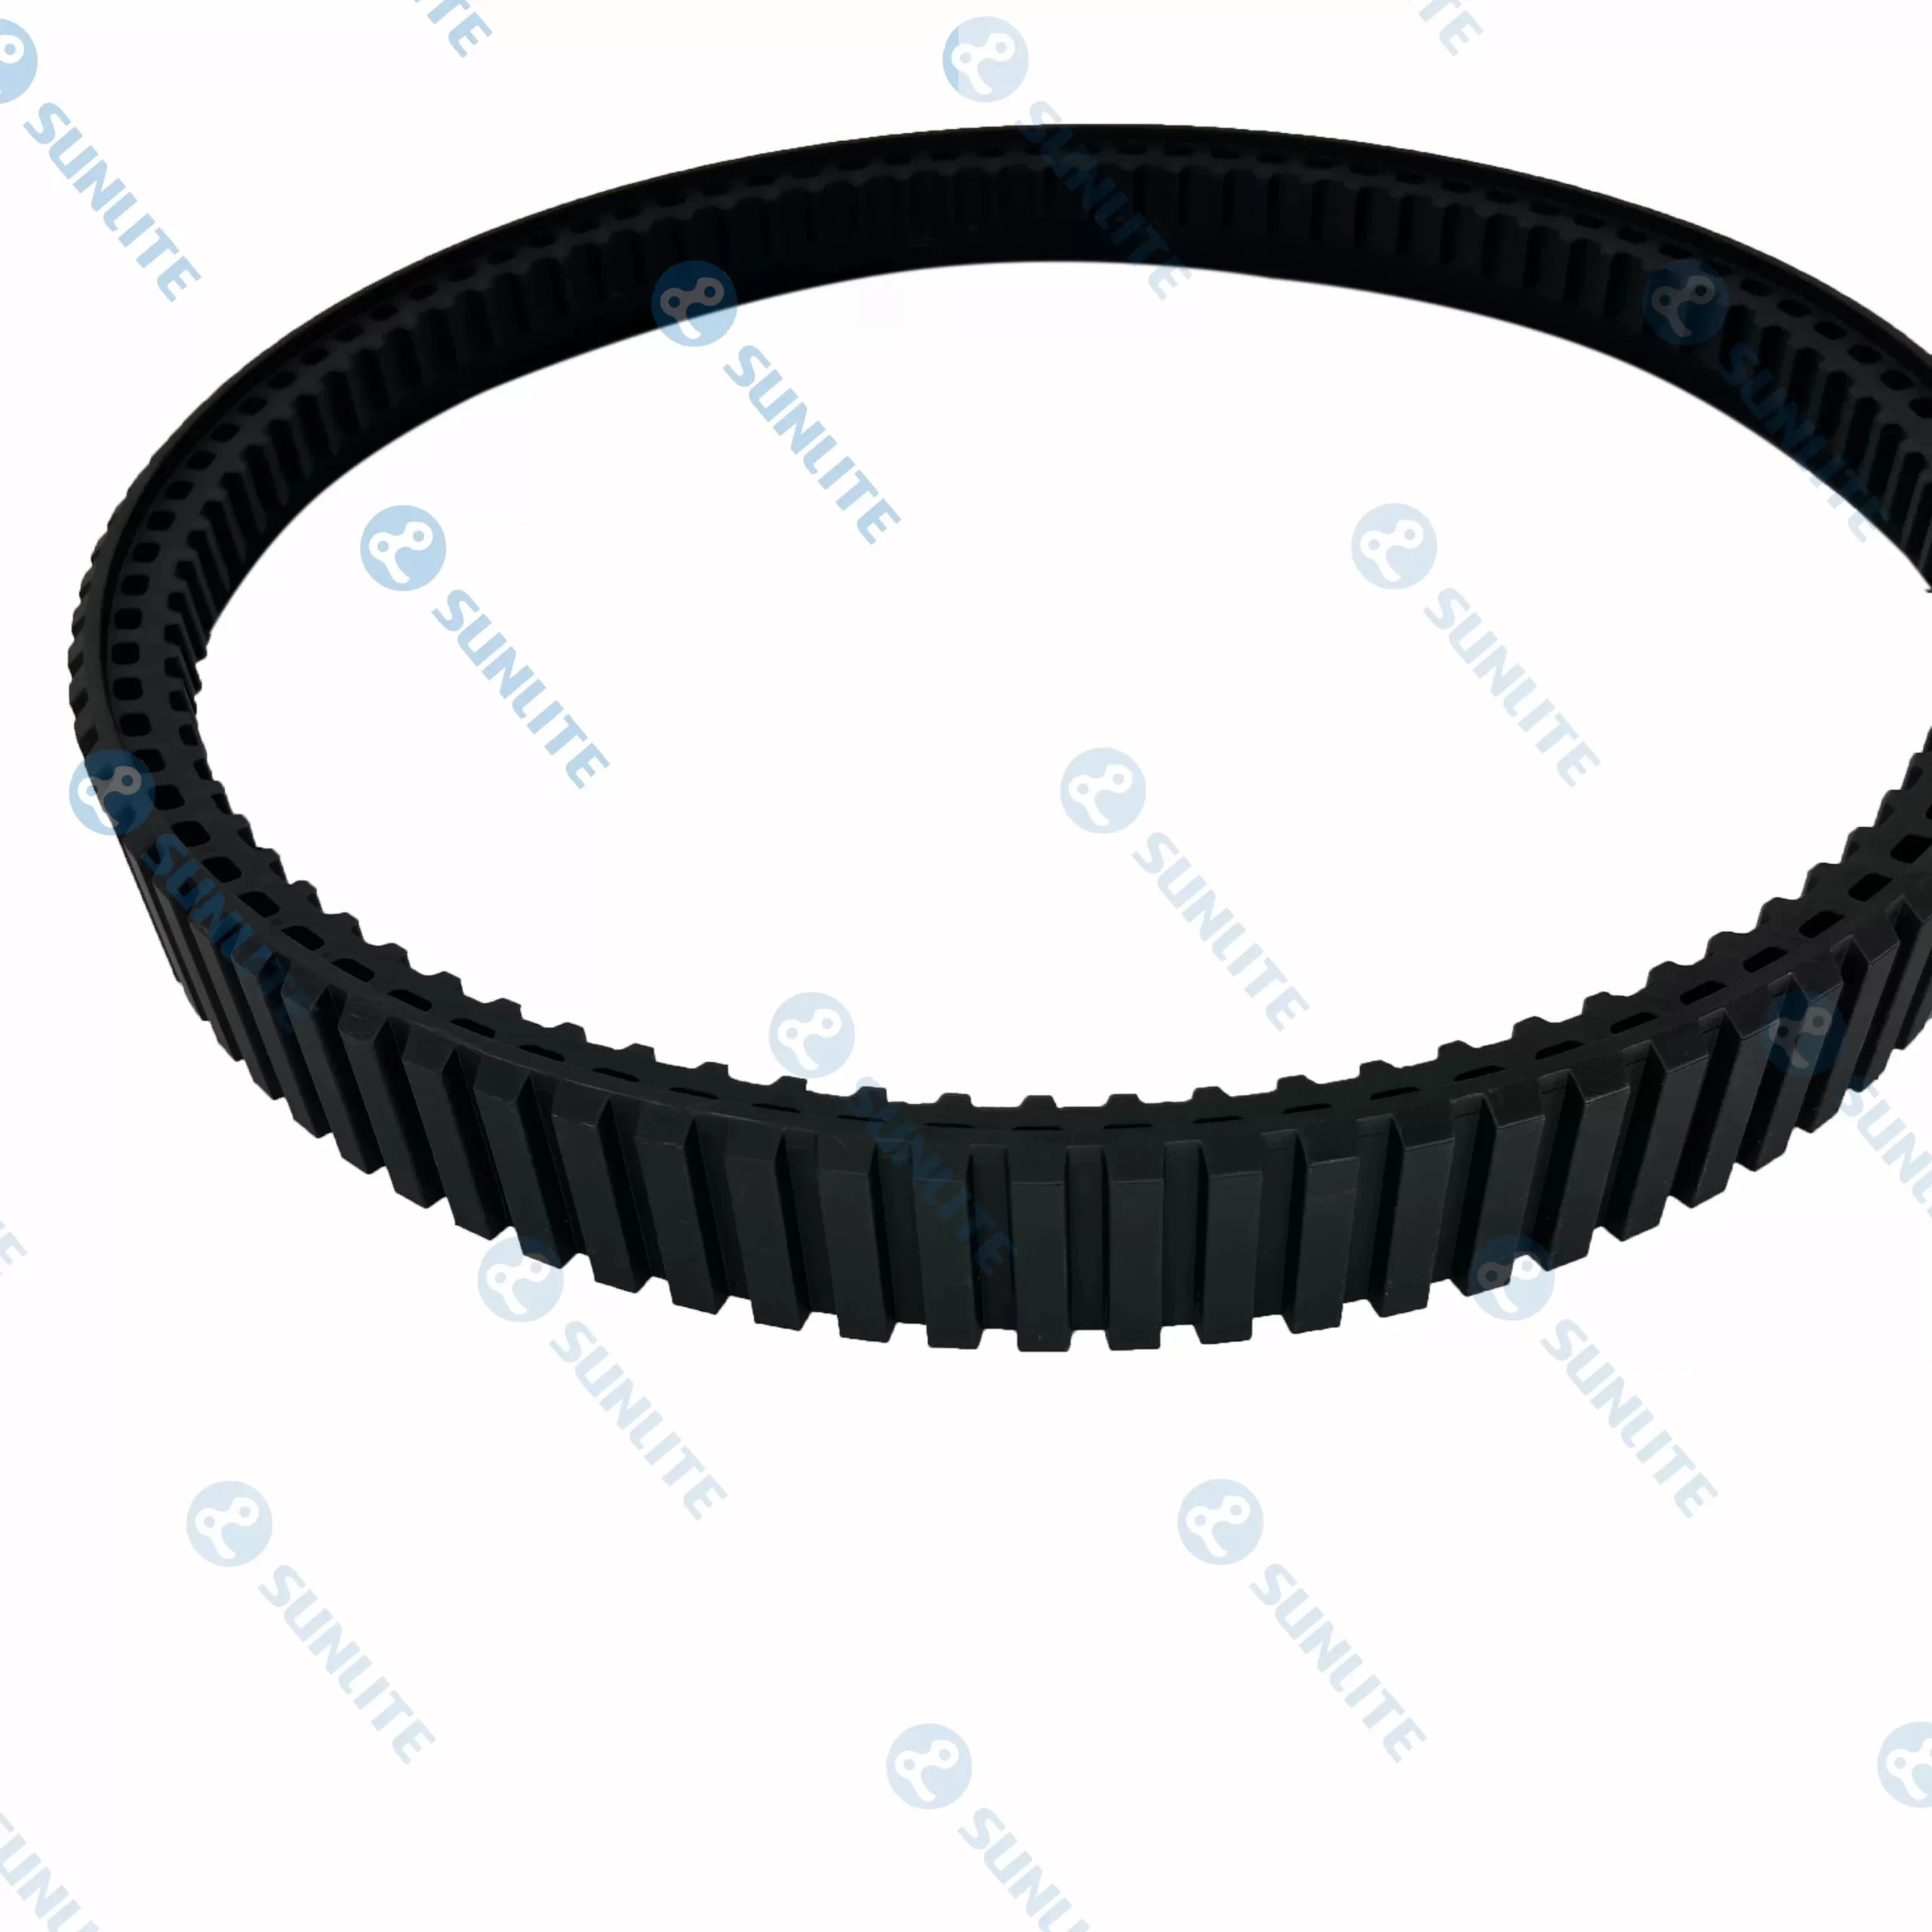
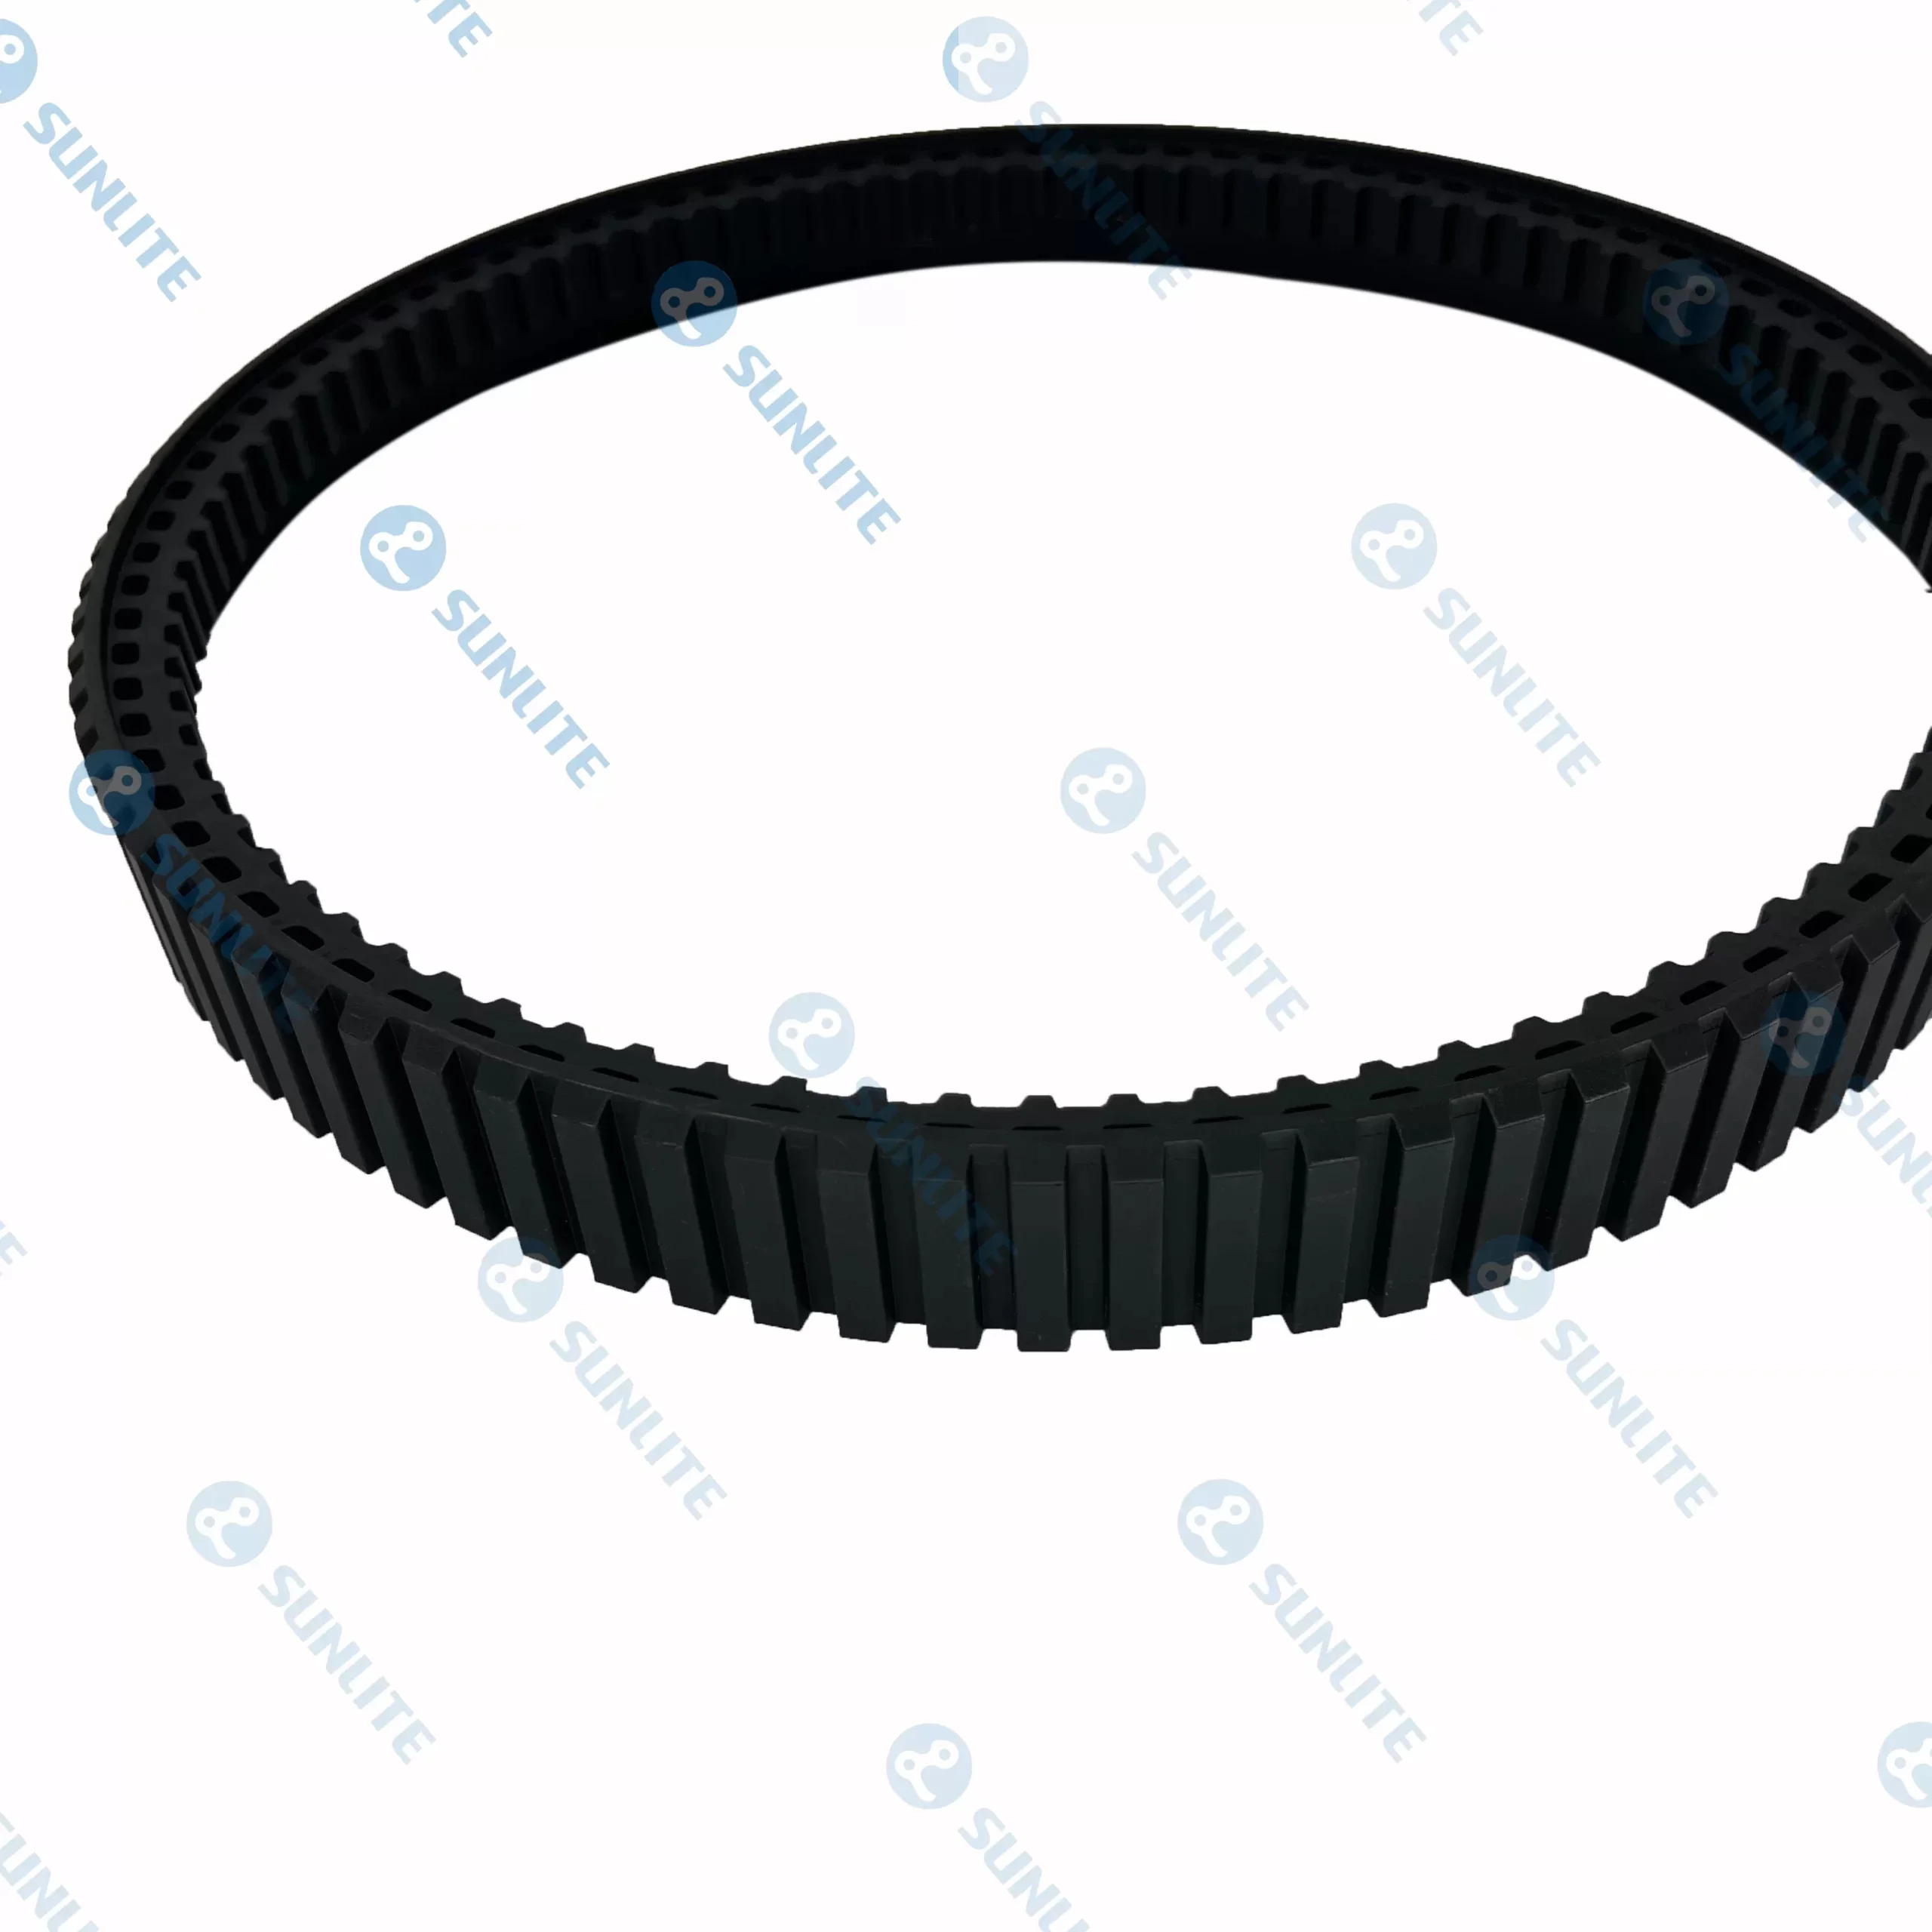
Camsyniad cyffredin mewn roboteg yw bod y trac yn gydran ynysig. Mewn gwirionedd, mae perfformiad traciau rwber personol yn gwbl ddibynnol ar y synergedd mecUnrhywddol gyda'r rholeri mewnol a'r sbrocedi gyrru. Rhaid i'r "lugs gyrru" ar y tu mewn i'r trac gydweddu'n union â thraw y sbroced i atal "neidio dannedd" o dan torque uchel.
Modern dylunio trac robot yn aml yn ymgorffori systemau "canol-yrru" neu "bont-yrru" i gadw'r trac wedi'i alinio yn ystod symudiadau ymosodol. Pan fydd robot yn troi yn ei le, mae'r grymoedd ochrol sy'n ceisio tynnu'r trac oddi ar yr olwynion yn aruthrol. Trwy integreiddio adenydd canllaw i'r mowldio rwber, gPhob un gweithgynhyrchwyr sicrhau bod y trac yn aros yn ganolog hyd yn oed pan fydd y robot yn ochr-fryn ar lethr serth. Y dibynadwyedd mecUnrhywddol hwn yw'r hyn sy'n caniatáu i weithredwyr ymddiried yn eu peiriannau mewn parthau "dim-mynd" lle byddai'n amhosibl adfer robot sydd wedi arafu â llaw.
Mae ehangu cyflym y diwydiant roboteg wedi symud ymhell y tu hwnt i brototeipiau labordy safonol.